

Un equipo que impulsa el futuro
El laboratorio reúne estudiantes, investigadores, docentes y colaboradores vinculados a la robótica, el control inteligente, la inteligencia artificial, los sistemas autónomos y la transferencia tecnológica.
Cada integrante aporta desde una línea específica, fortaleciendo un ecosistema de investigación aplicada con proyección académica e industrial.
Director
Liderazgo académico, visión científica y dirección estratégica de las líneas de investigación del laboratorio.
Lab Managers
Coordinación, seguridad, operaciones, acompañamiento I+D y comunicación del laboratorio.
Investigadores de Postgrado
Desarrollo de investigaciones de magíster, proyectos avanzados y tesis con orientación científica.
Investigadores Estudiantes
Estudiantes de pregrado vinculados a proyectos, prototipos y líneas emergentes de investigación.
Industria y Transferencia Tecnológica
Perfiles orientados a colaboración aplicada, asesoría, transferencia e innovación junto al sector productivo.
Nuestro equipo
Miembros del Laboratorio

Dr. Mohammadhosein Sabzalian
Director del Laboratorio
Académico del Departamento de Ingeniería Mecánica de la Universidad de Santiago de Chile. Es Ph.D. en Control Science and Engineering por Shanghai Jiao Tong University y profesor de claustro en programas de magíster y doctorado.
- Teoría de control
- Control basado en IA
- Mecatrónica
- Sistemas autónomos
- Computación blanda
Control inteligente, no lineal, adaptativo, robusto, difuso y neuronal aplicado a sistemas complejos.
Profesor de Claustro del Magíster en Ciencias de la Ingeniería, mención Ingeniería Mecánica, y del Doctorado en Ciencias de la Ingeniería, mención Sistemas de Energía Sostenibles. Correo: mohammadhosein.sabzalian@usach.cl
Coordinadores del Laboratorio

Aquiles A. González Báez
Coordinador de Socios, Com. y PersonasEgresado de Ingeniería Civil en Mecatrónica. Pasantía en Antofagasta Minerals S.A.
Detección y priorización de anomalías en centros de datos con IA, Infraestructura de Centros de Datos en Antofagasta Minerals S.A.

Gabriel Esteban Peña Miranda
Coordinador de I+DIngeniero Civil en Mecatrónica y Magíster en Ciencias de la Ingeniería Mecánica.
Heading Control for Path-Following in a Biomimetic Wire-Driven Soft Robotic Fish: Design, Identification, and Validation.

Felipe Olivares Hirmas
Coordinador de Seguridad y OperacionesEstudiante de Ingeniería Civil Mecánica.
Controlador de dron cuadricóptero.
Investigadores y colaboradores

Aaron Miguel Aguilar Cuevas
Ingeniero Civil en Mecatrónica y Magíster en Ciencias de la Ingeniería Mecánica.
Seguimiento solar inteligente y control MPPT avanzado por modos deslizantes para sistemas fotovoltaicos bajo perturbaciones ambientales.
Sebastián Ignacio Muñoz Jirón
Ingeniero Civil en Mecatrónica y Magíster en Ciencias de la Ingeniería Mecánica.
Control de robot manipulador de 6-DoF mediante un controlador deslizante difuso.

Dr. Omar Andrés Daud Albasini
Ingeniero Mecánico por la U. de La Serena; magíster en Ingeniería Mecatrónica y doctor en Control Automático por la U. de Trento.
FIU-IAgro: solución integrada basada en nanotecnología, biotecnología, sensórica e inteligencia artificial para el sistema agroalimentario nacional.
Camilo Rodríguez
Licenciado en Matemáticas, ingeniero mecatrónico y magíster en Biomatemáticas.
Control robusto de manipuladores submarinos mediante Sliding Mode Control.
María Loreto Canales Silva
Transferencia tecnológica e innovación industrial; economía circular, reciclaje y valorización de materiales; caracterización de materiales y procesos fotovoltaicos; evaluación técnico-económica y modelos de negocio.
Santiago, Chile.
Tesistas e investigadores estudiantes

Sebastián Alejandro Cerpa Orellana
Estudiante de Ingeniería Civil Mecatrónica y del Magíster en Ciencias de la Ingeniería, mención Ingeniería Mecánica.
Desarrollo de una plataforma robótica experimental autoequilibrada para la evaluación de control avanzado.

Nicolás Ignacio Palavecino Vega
Estudiante de Ingeniería Civil Mecatrónica.
Proyecto por confirmar.

Bastián Alonso Caris Meneses
Estudiante de Ingeniería Civil Mecatrónica.
Event-Triggered Optimal Safety-Critical Control for Nonlinear Networked Systems with Application to Underwater Vehicles.
Luis Sepúlveda
Estudiante de Ingeniería Civil Mecatrónica.
Digital Twin.
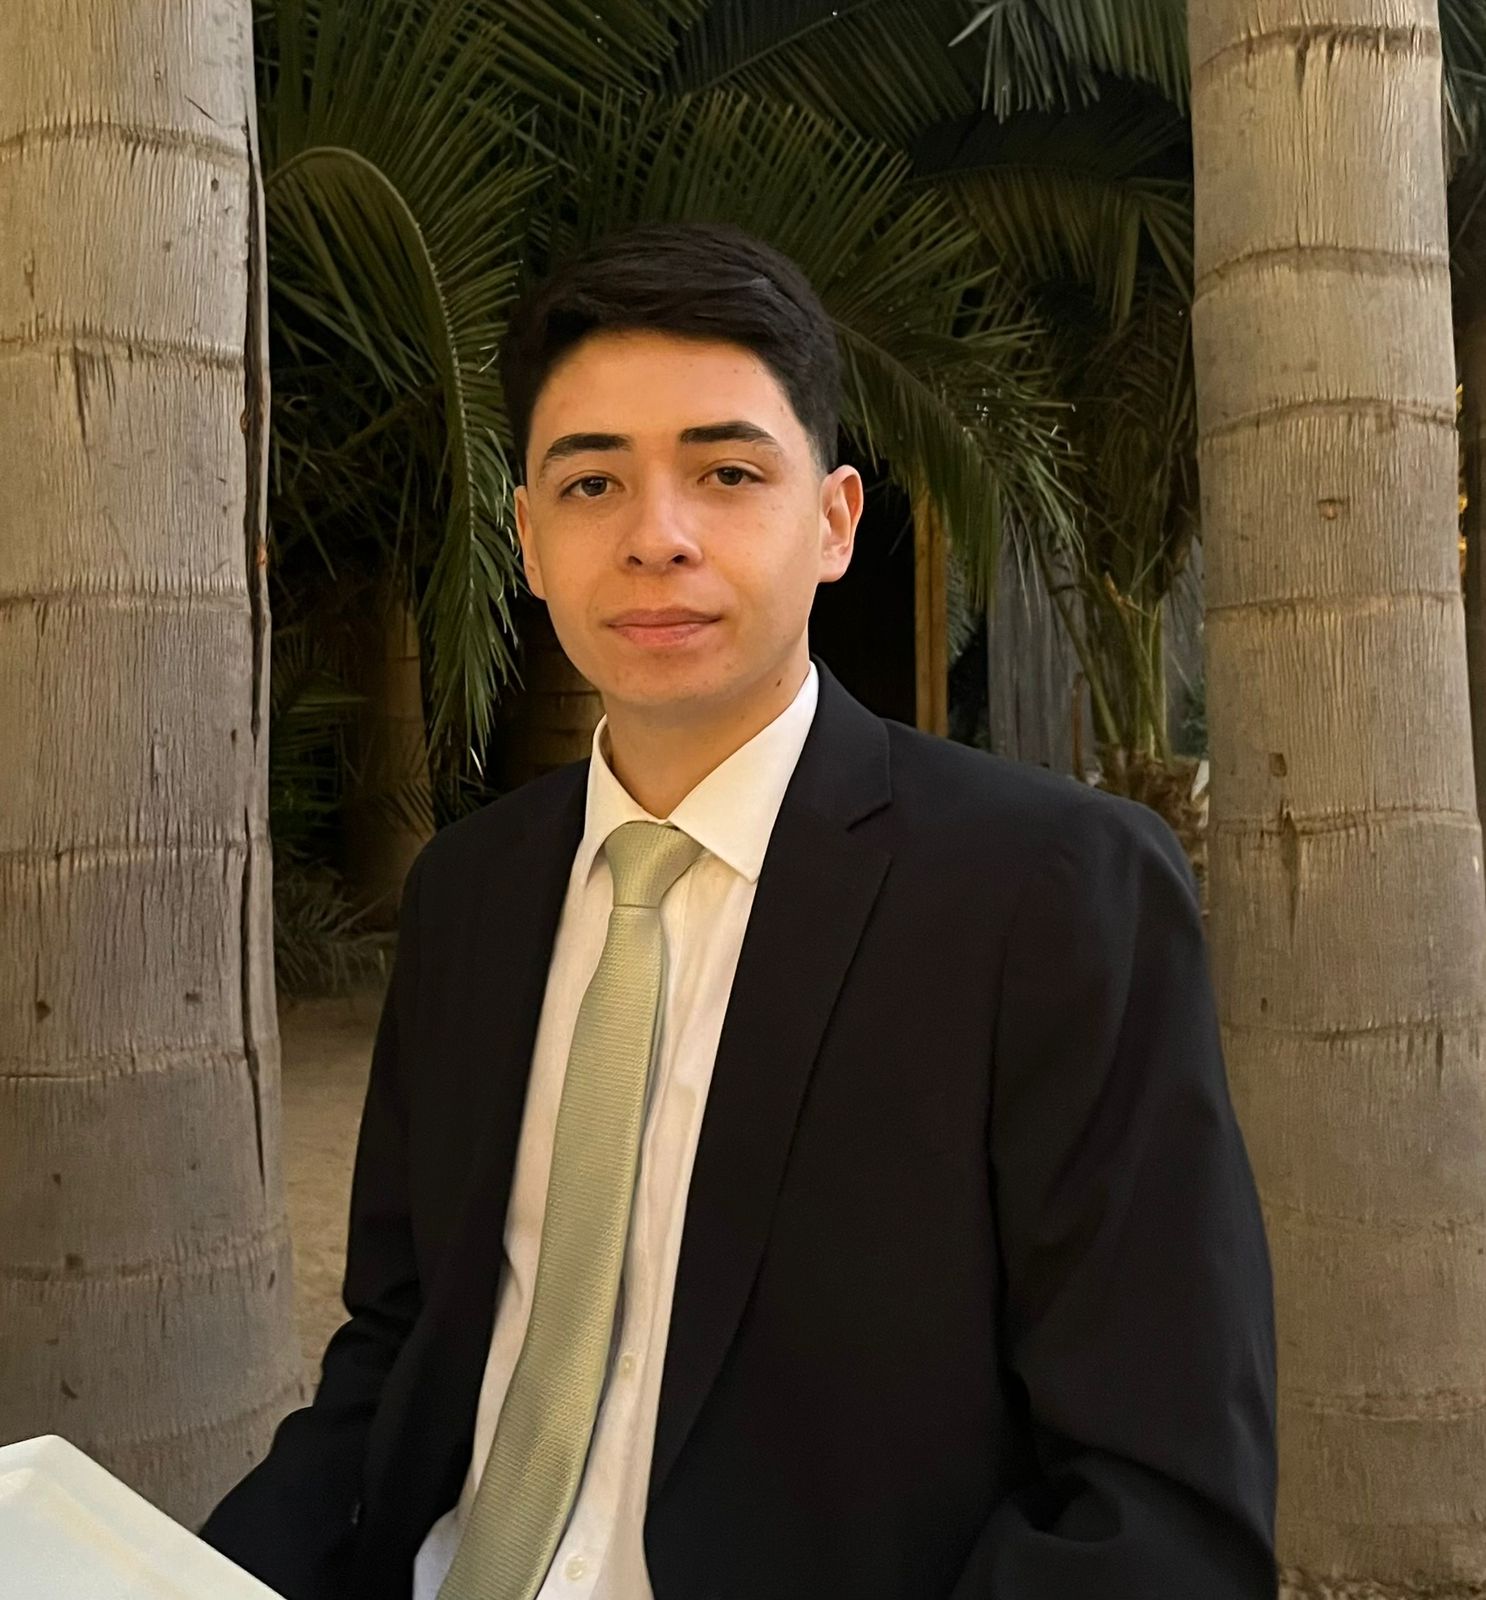
Martín Maturana Zúñiga
Estudiante de Ingeniería Civil Mecatrónica.
Diseño e implementación de una plataforma CNC de arquitectura abierta para evaluación comparativa de controladores PID, FLC y ANFIS en seguimiento de trayectorias.
Sebastián Sepúlveda
Estudiante de Ingeniería Civil Mecatrónica.
Física aplicada en robótica y sistemas de control.
Joaquín Vidal González
Estudiante de Ingeniería Civil Mecatrónica.
Controlador de lógica difusa para calcular la fatiga muscular.
Edgardo Tabilo Dávila
Estudiante de Doctorado en Ingeniería Mecánica.
Proyecto por confirmar
Simón Benjamín Cabezas Trincado
Estudiante de Ingeniería Civil Mecánica.
Proyecto por confirmar
Benjamín Salazar Flores
Estudiante de Ingeniería Civil Mecatrónica.
Proyecto por confirmar
Antonia Elizabeth Cortés Rosales
Estudiante de Ingeniería Civil Química.
Proyecto por confirmar
Marco Andrés Fribla Cortés
Formación por confirmar
Proyecto por confirmar
Red de investigación global
Colaboradores de investigación internacionales
Nuestra red internacional de investigación reúne a expertos en inteligencia artificial, control inteligente, robótica, mecatrónica, sistemas no lineales y materiales avanzados.
Colaboradores internacionales
Prof. Oscar Castillo López
Colaborador de Investigación Internacional · México
Tecnológico Nacional de México, Instituto Tecnológico de Tijuana
Inteligencia artificial, lógica difusa tipo 2 y tipo 3, sistemas inteligentes y control difuso.
Prof. Ardashir Mohammadzadeh
Colaborador de Investigación Internacional · Turquía
Departamento de Ingeniería Eléctrica y Electrónica, Universidad de Sakarya
Control inteligente y adaptativo, inteligencia artificial, redes neuronales y sistemas difusos tipo 2 y tipo 3.
Prof. Maíra Martins da Silva
Colaboradora de Investigación Internacional · Brasil
Departamento de Ingeniería Mecánica, Escuela de Ingeniería de São Carlos, Universidad de São Paulo
Diseño y control de sistemas robóticos, mecatrónica, fusión de sensores y optimización aplicada.
Prof. Asociado Yazdan Batmani
Colaborador de Investigación Internacional · Irán
Departamento de Ingeniería Eléctrica y Computación, Universidad del Kurdistán
Sistemas de control no lineal, óptimo, robusto y crítico para la seguridad.
Dr. Ashkan Bahadoran
Colaborador de Investigación Internacional · China
Centro de Interfaces de Materiales, Academia China de Ciencias
Nanomateriales, nanoestructuras semiconductoras, fotocatálisis, hidrógeno verde y biosensores.
Colaboración interdisciplinaria e internacional
En CDSC Lab estamos abiertos a construir nuevas colaboraciones interdisciplinarias e internacionales que conecten conocimiento, capacidades y desafíos reales. Trabajamos junto a investigadores, universidades, centros de investigación y empresas interesados en desarrollar investigación aplicada, nuevas tecnologías y soluciones con impacto académico e industrial.
Interdisciplinaria
Buscamos integrar distintas áreas del conocimiento para abordar problemas complejos desde nuevas perspectivas, conectando ingeniería, ciencia, tecnología y aplicaciones reales.
Conocimiento que se conectaInternacional
Promovemos vínculos con investigadores e instituciones de distintos países para desarrollar proyectos conjuntos, intercambio de conocimiento y redes científicas de alcance global.
Investigación sin fronterasNuevos integrantes
¿Quieres ser parte del equipo?
Buscamos estudiantes e investigadores apasionados por la robótica, el control inteligente y la inteligencia artificial aplicada.