

Actualmente no hay proyectos en esta categoría.
1

Seguimiento Solar Inteligente y Control MPPT
Resumen:
Desarrollo de un sistema de seguimiento solar MPPT
para plataforma robótica de bajo costo, validado
en MATLAB/Simulink y microcontroladores.
Tecnologías:
LQR, LQI, Fuzzy Logic, ANFIS, SMC.
2

Pez Robótico Blando Biomimético
Resumen:
Control de rumbo para seguimiento de trayectorias
en pez robótico blando biomimético accionado por cables.
Tecnologías:
N4SID, Line-of-Sight, PID, FPD+i, MPC.
3

Manipulador Robótico 6-DoF con Control Deslizante Difuso
Resumen:
Control de manipulador robótico de seis grados
de libertad mediante lógica difusa y controlador
deslizante para equilibrio y precisión.
Tecnologías:
Fuzzy Logic, Sliding Mode Control.
4
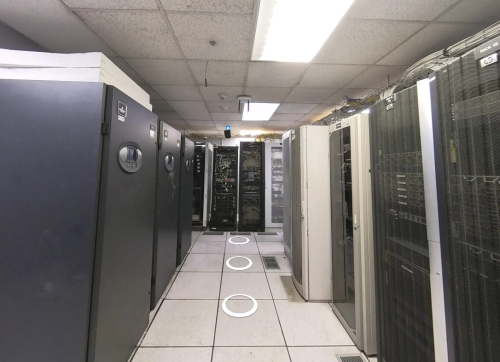
Detección y priorización de anomalías en centros de datos con IA
Resumen:
Plataforma inteligente de monitoreo ambiental
y pronóstico de fallas para centros de datos mineros.
Tecnologías:
Machine Learning, IA Generativa, Azure, Python.
5

Plataforma Experimental de Robot Balancín
Resumen:
Plataforma experimental de robot balancín de dos ruedas
para evaluar control avanzado, navegación autónoma
y fusión sensorial.
Tecnologías:
ESP32, Raspberry Pi, MATLAB, Simulink, Unreal Engine.
6
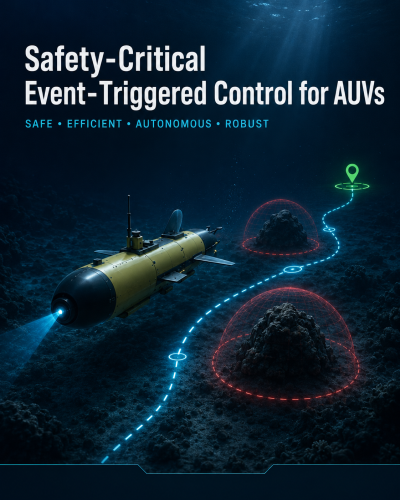
Control de Seguridad Crítica para AUVs
Resumen:
Modelado dinámico y control de vehículos submarinos
autónomos, con foco en navegación segura y operación
bajo perturbaciones.
Tecnologías:
MATLAB, Python, espacio de estados, control automático.
7

Dron Autónomo con Control Difuso
Resumen:
Implementación de mejoras en controladores de código
abierto para drones mediante lógica fuzzy e integración
de sensores para detección de obstáculos.
Tecnologías:
MATLAB, Lógica Difusa, controladores open-source.
8
FIU-IAgro: Solución I+D para el Sistema Agroalimentario
Resumen:
Solución integrada basada en nanotecnología,
biotecnología, sensórica e inteligencia artificial
para abordar desafíos del sector agrícola.
Tecnologías:
Nanociencia, nanotecnología, sensórica, IA.
9

Control Robusto de Manipuladores Submarinos
Proyecto:
Control robusto de manipuladores submarinos
mediante Sliding Mode Control.
10

Plataforma CNC para Evaluación de Controladores
Proyecto:
Diseño e implementación de una plataforma CNC
de arquitectura abierta para comparar controladores
PID, FLC y ANFIS en el seguimiento de trayectorias.
11
Digital Twin
Proyecto:
Digital Twin.
12
Física Aplicada en Robótica y Sistemas de Control
Área de trabajo:
Física aplicada en robótica y sistemas de control.
13
Control Difuso para Estimación de Fatiga Muscular
Proyecto:
Controlador de lógica difusa para calcular
la fatiga muscular.
¿Tienes una idea o desafío?
Colabora con nosotros para transformar investigación en soluciones reales para la industria y la sociedad.